Project02
Hybrid Path Planning
Imitation Learning의 부드러운 조향과 Rule-based 제어의 안정적인 상황 대응을 결합하기 위해, 학습 기반 경로 추종과 규칙 기반 장애물·신호 제어를 하나의 Hybrid 주행 시스템으로 통합한 프로젝트다.
View Project →
Project Archive · 11 projects
프로젝트를 연구와 기술 분야별로 정리했습니다. 각 상세 페이지에서 문제, 개인 기여, 구현과 검증 범위를 구분해 확인할 수 있습니다.
Imitation Learning, Offline RL, Sim-to-Real과 V2I End-to-End driving
Imitation Learning의 부드러운 조향과 Rule-based 제어의 안정적인 상황 대응을 결합하기 위해, 학습 기반 경로 추종과 규칙 기반 장애물·신호 제어를 하나의 Hybrid 주행 시스템으로 통합한 프로젝트다.
View Project →사람이 직접 주행해 수집한 데이터로 직선·곡선에서 장애물·보행자 회피까지 학습 범위를 확장하고 폐루프 주행에서 control frequency와 데이터 구성이 미치는 영향을 확인한 프로젝트다.
View Project →
예선 Imitation Learning의 고속 oscillation을 개선하기 위해 Reinforcement Learning과 Gazebo 기반 Sim-to-Real을 시도하고 고속 주행에서 남은 물리적 차이를 분석한 연구 프로젝트다.
View Project →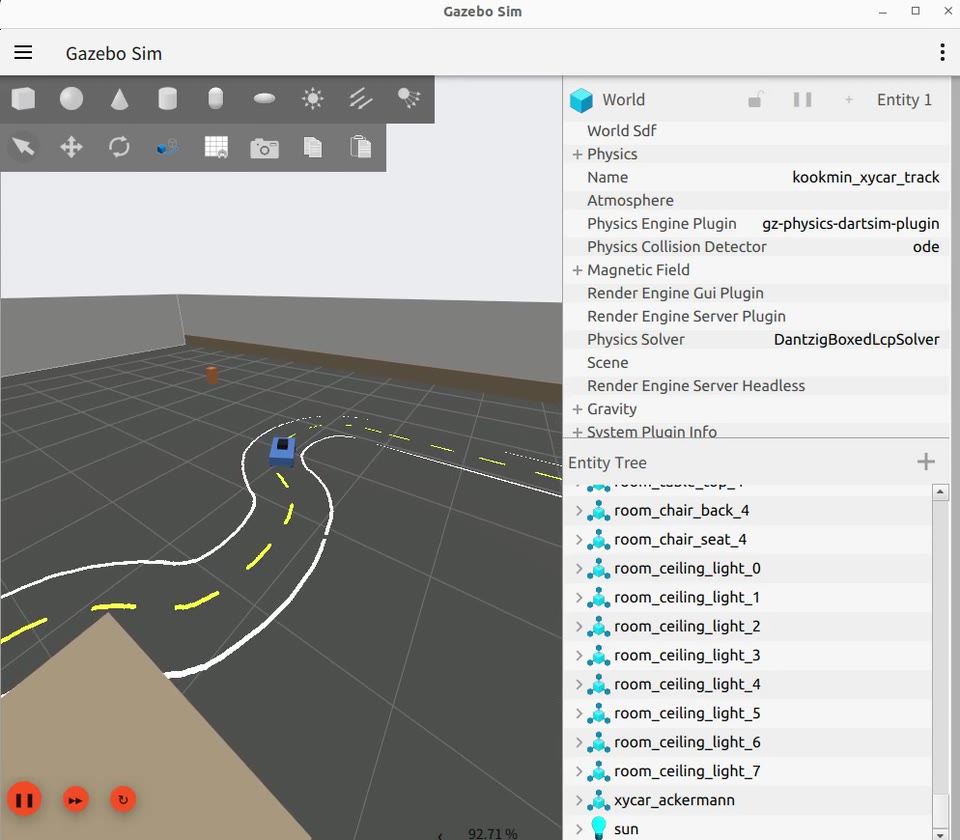
차량 전방 ego camera에 보이지 않는 사각지대 보행자를 infrastructure camera가 검출하고 위치를 추정한 뒤, 차량 기준의 상대 위치·거리 정보로 변환해 V2I로 전달하고 ego image와 함께 사용하는 V2I-assisted End-to-End driving 구조를 설계하고 있다.
View Project →판단 아키텍처, 주차 계획·제어와 실차 시스템 통합
Sim-to-Real에서 확인한 원거리 경로 인지 한계를 바탕으로, Xbin yellow-centerline을 차량 좌표계의 metric path로 직접 변환하고 adaptive Stanley + Pure Pursuit 제어와 mission arbitration을 통합한 TeamKAI 본선 Rule-based 자율주행 시스템이다.
View Project →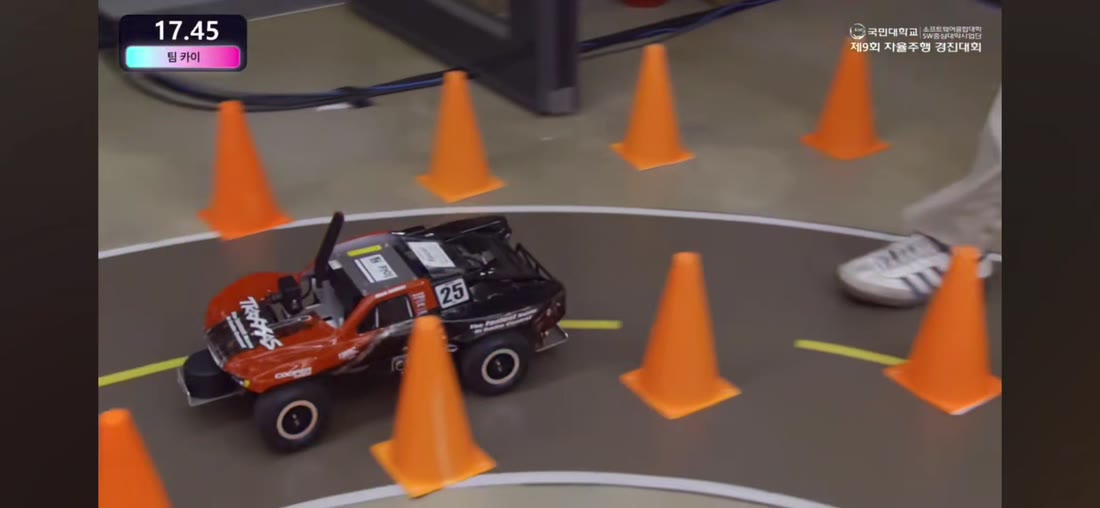
자작자동차 대회를 위해 전체 자율주행 Architecture를 설계하고, 한국교통안전공단 자동차안전연구원 시험로를 Gazebo에 구현해 GNSS 기반 전역경로 주행과 장애물·신호등 대응을 먼저 개발·검증한 뒤, 현재 실제 차량으로 이전해 테스트와 보정을 진행하고 있는 프로젝트다.
View Project →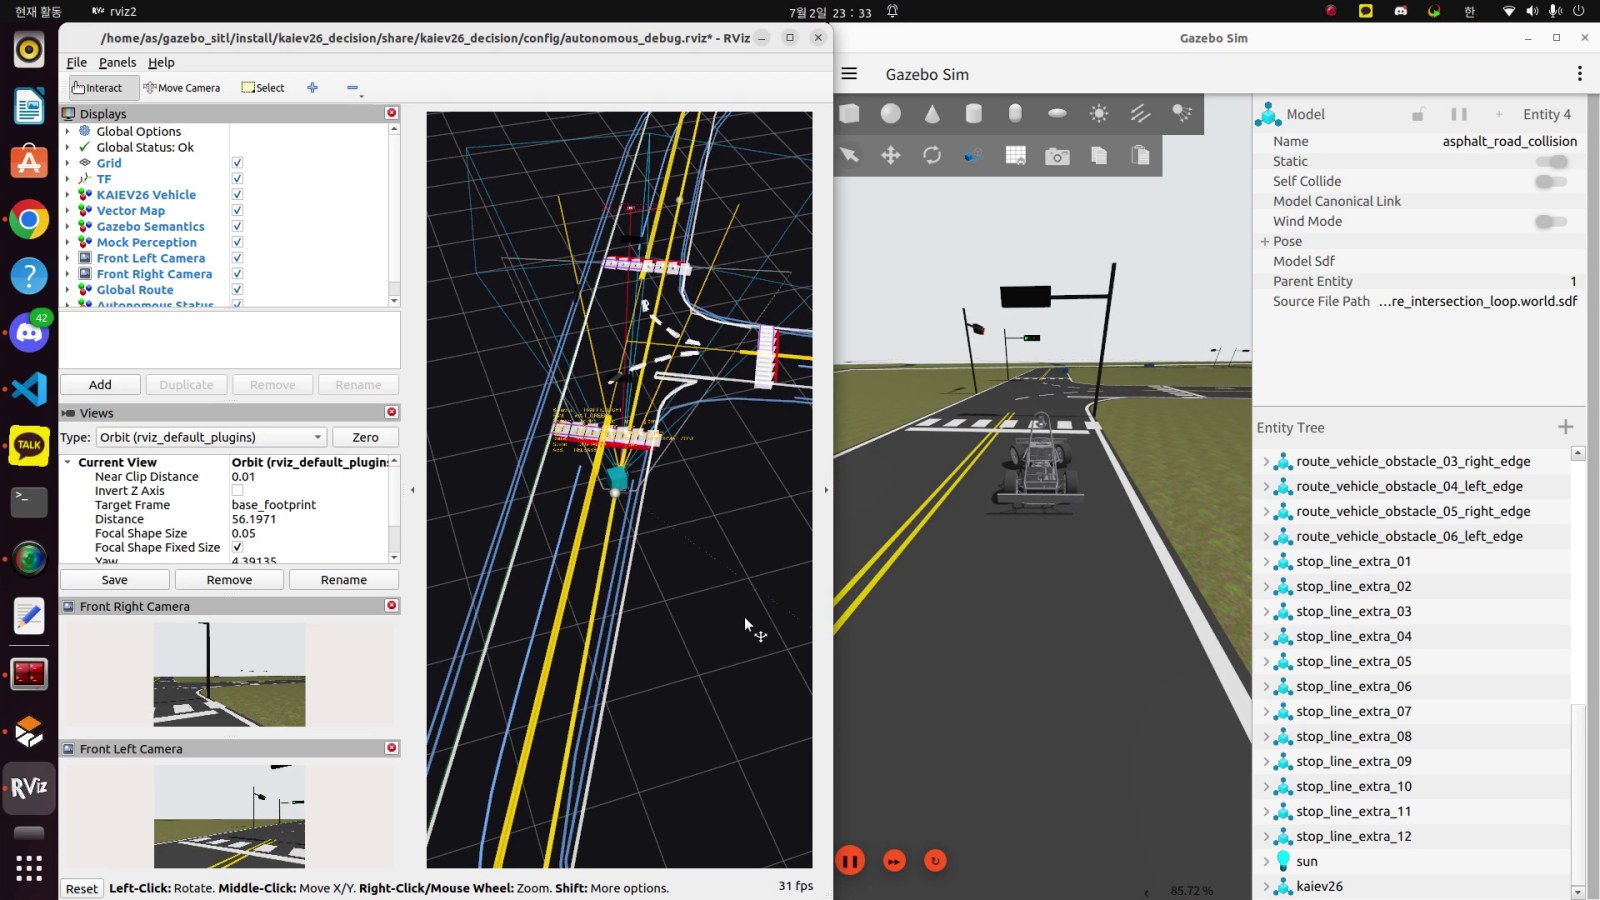
국민대 자율주차 대회에서 제공된 정적 지도 위에 31개의 waypoint를 직접 정의하고, Nav2의 SmacPlannerHybrid와 MPPI Ackermann controller, AMCL Localization을 이용해 자율주차 mission을 구성한 프로젝트다. Gazebo에서는 전체 mission을 완료했지만, 실제 대회장에서는 Localization 불안정과 환경 차이의 영향을 경험했다.
View Project →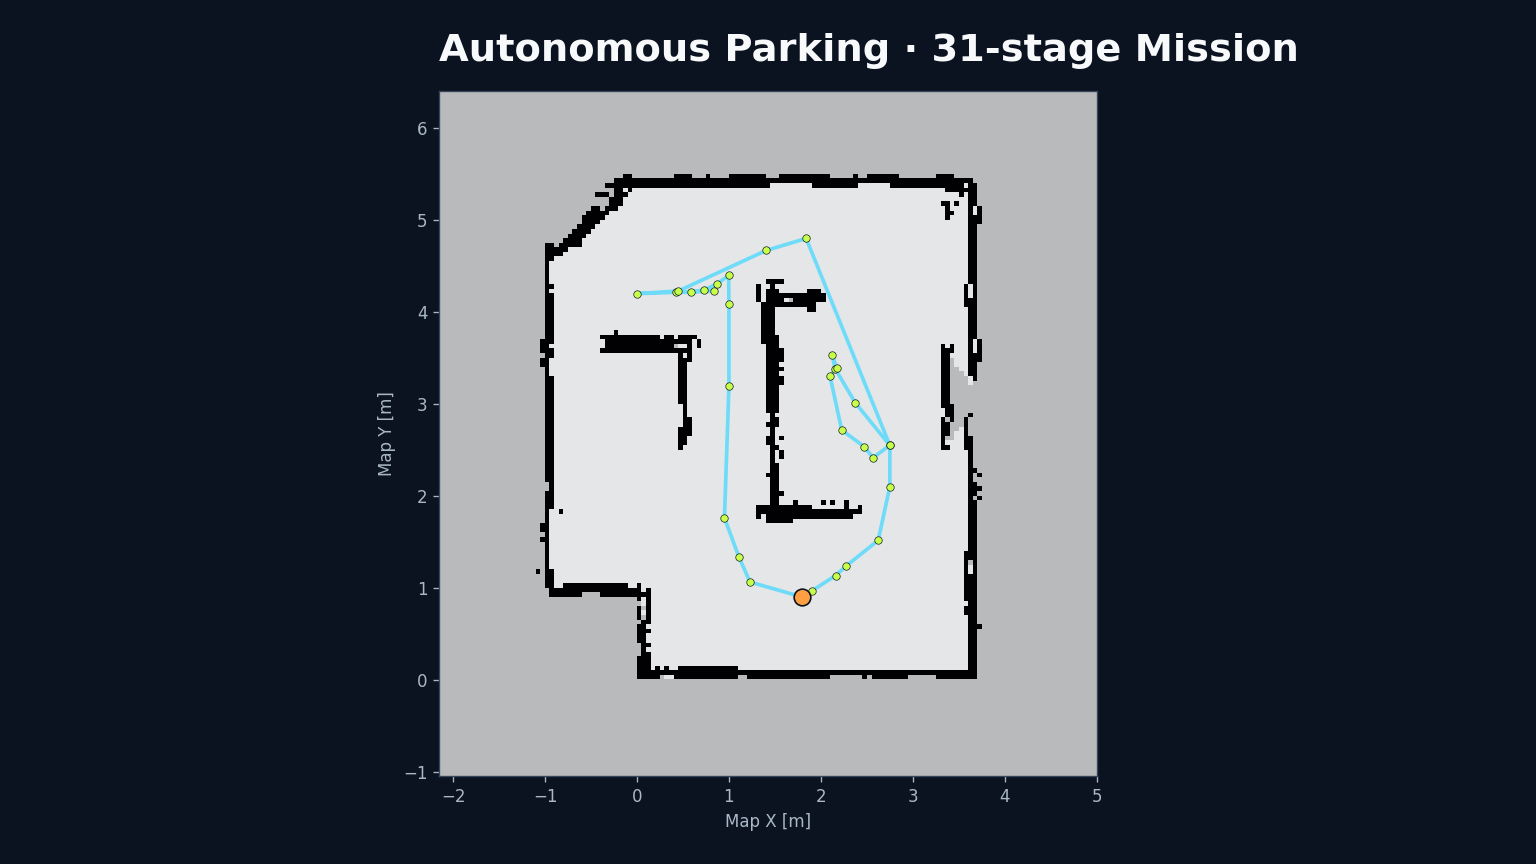
Henes T8 Sports 실차 플랫폼에 UM982 dual-antenna RTK GNSS와 NUCLEO 기반 저수준 제어를 통합하고, fixed ENU 좌표계에서 기록한 global route를 RouteFollower와 Pure Pursuit로 추종한 프로젝트다. 기록 waypoint의 불규칙한 경로와 steering 흔들림을 natural cubic spline smoothing과 continuous tracking으로 개선했으며, 실차 route following을 확인한 뒤 현재는 YOLO 기반 장애물 인지를 추가하고 있다.
View Project →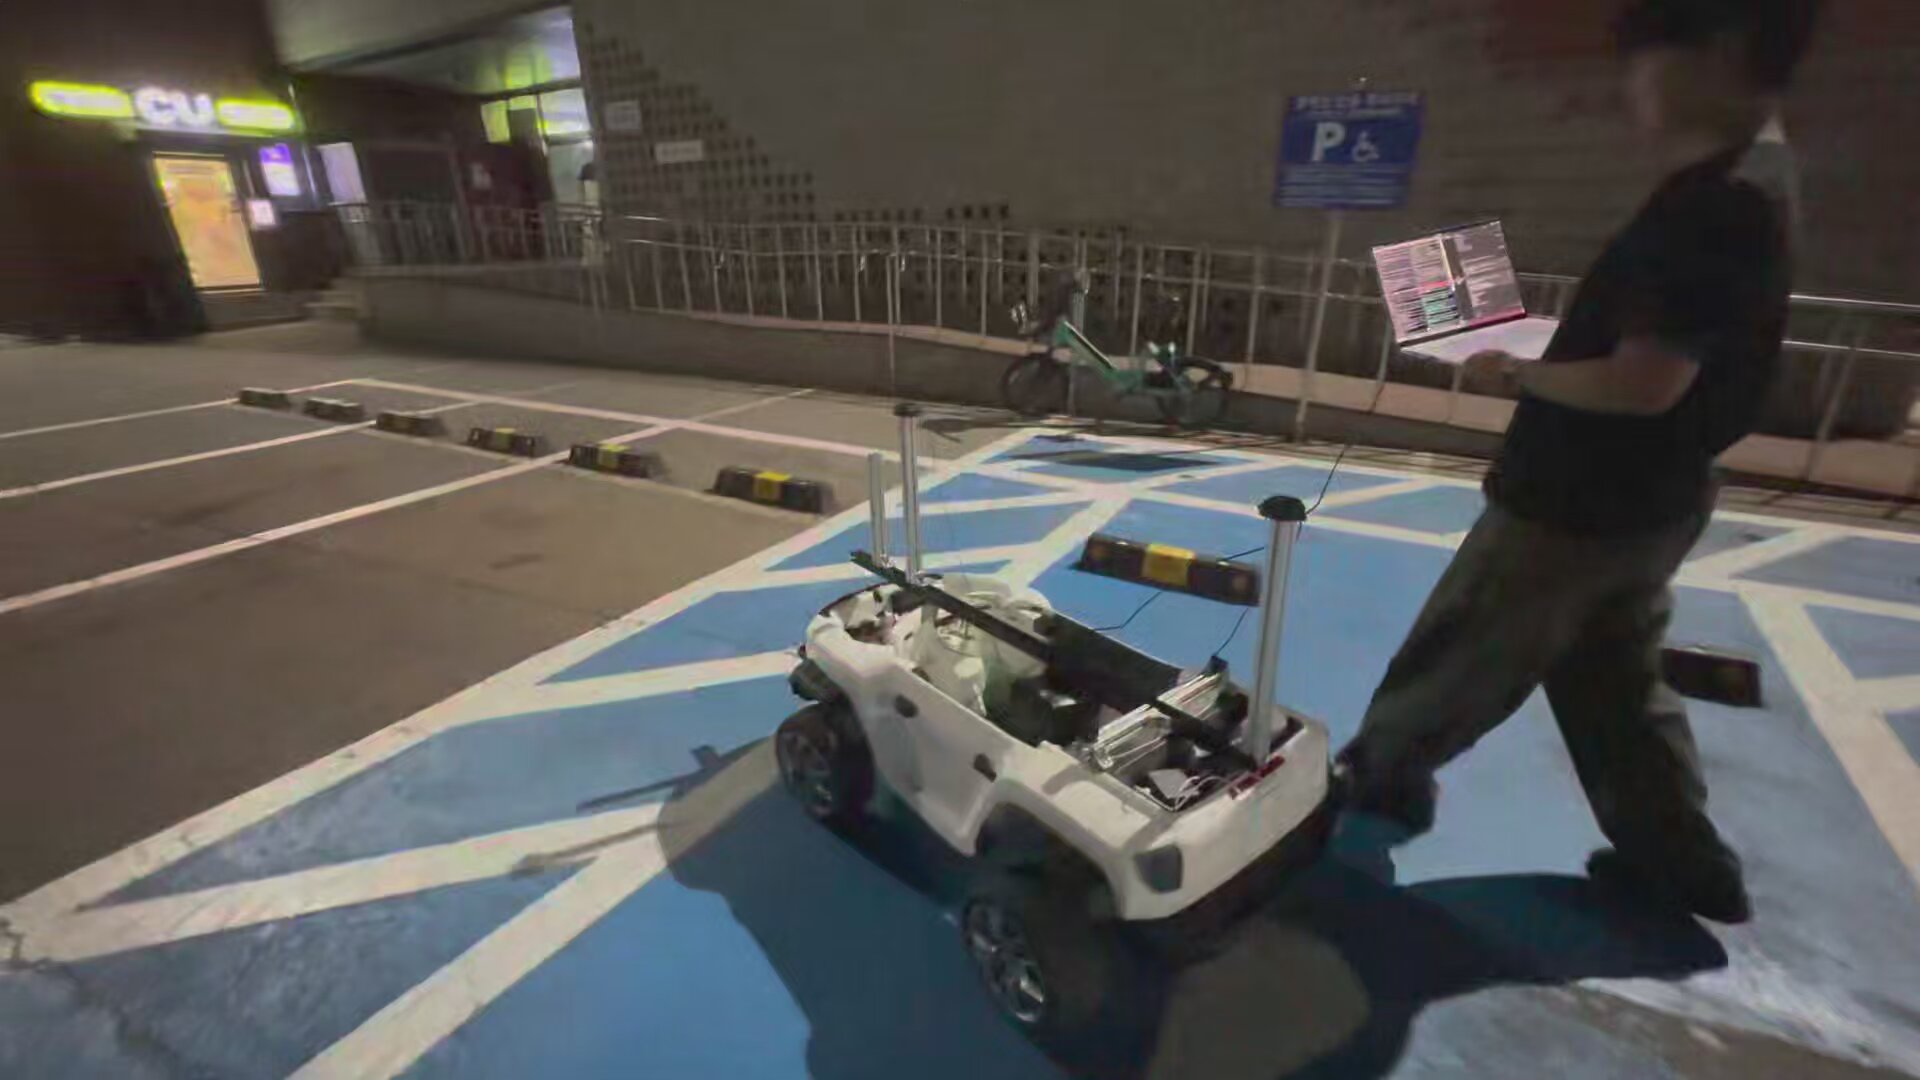
2D LiDAR mapping, localization과 환경 변화에 따른 지도 재사용 문제
차량 제어의 출발점과 이기종 시스템 통합 경험
Mbed 기반 제어기에 IR 차선 센서, Hall 속도 센서와 PSD 거리 센서를 연결하고, servo steering과 DC motor control을 통합해 차선 추종·속도 제어·장애물 정지를 수행하는 자율주행 모형차를 개발한 프로젝트다. 실제 차량을 제작·튜닝하면서 제한된 임베디드 환경의 제어 반응성과 센서 신뢰성 문제를 처음 경험했다.
View Project →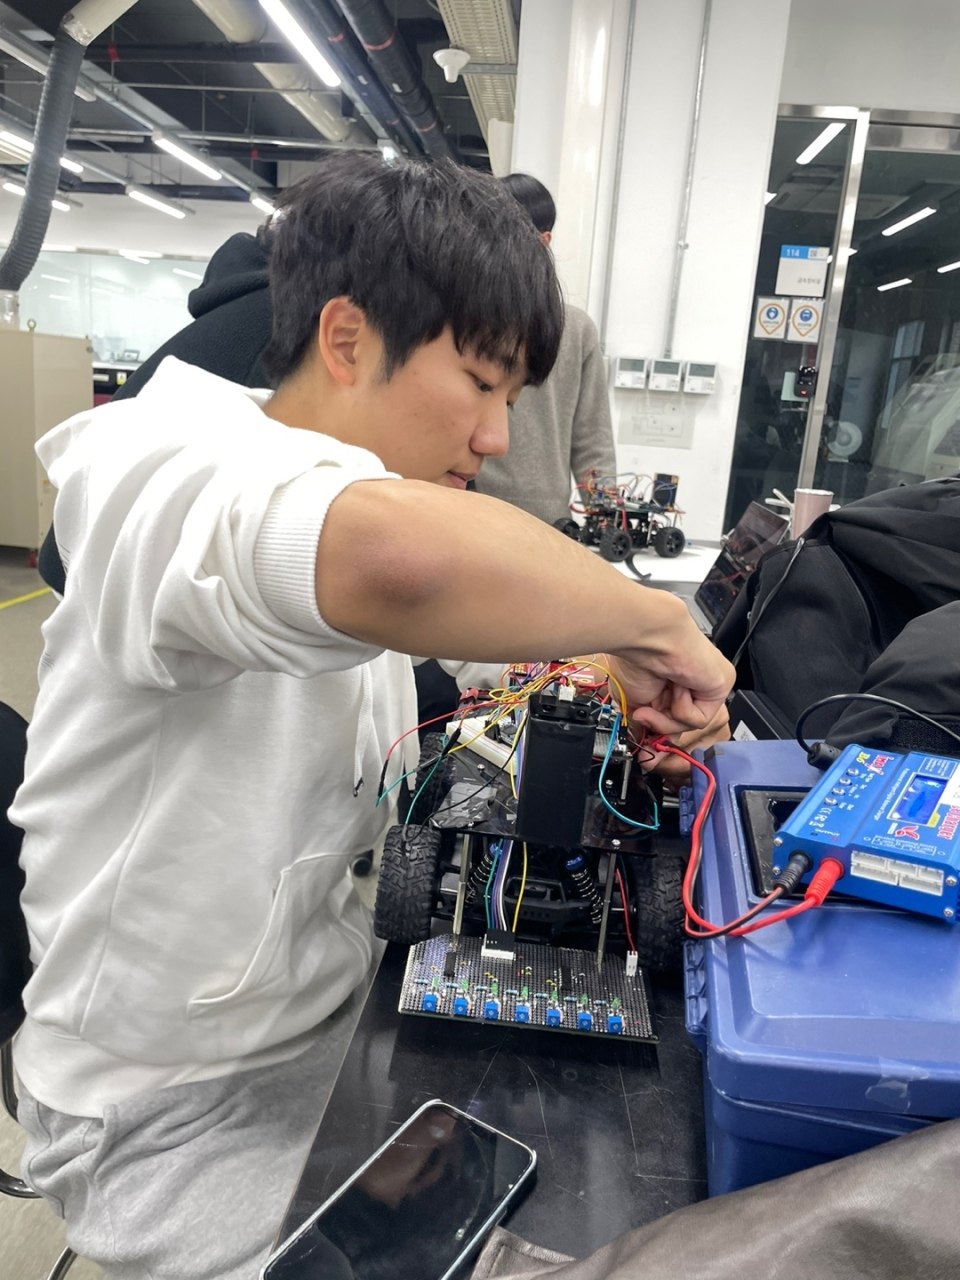
UGV waypoint 주행, UAV waypoint 비행, ArUco 인식과 UAV 이착륙을 팀원별로 나누어 개발한 뒤, 이들을 ROS2/PX4 기반 하나의 UAV–UGV 협력 mission으로 통합한 프로젝트다.
View Project →