Learning-based Autonomous Driving
- End-to-End Driving
- Imitation Learning
- Offline Reinforcement Learning
Autonomous Driving Research Portfolio
Konkuk University · Smart Vehicle Engineering · 3rd Year
실제 환경의 시야 제한과 Sim-to-Real 차이 속에서도 안정적으로 주행할 수 있는 학습 기반 자율주행을 연구하고 있습니다.
Imitation Learning, Offline RL, 실차 시스템 경험을 바탕으로 현재는 V2I 정보를 활용한 Cooperative End-to-End Driving을 진행하고 있습니다.
Research Focus
학습 기반 자율주행을 중심으로, 경로 계획·제어와 실차 시스템 경험을 기반으로 Sim-to-Real 및 V2I 협력주행으로 연구 관심을 확장하고 있습니다.
Selected Work · 4 of 11 Projects
Imitation Learning의 부드러운 조향과 Rule-based 제어의 안정적인 상황 대응을 결합하기 위해, 학습 기반 경로 추종과 규칙 기반 장애물·신호 제어를 하나의 Hybrid 주행 시스템으로 통합한 프로젝트다.
View Project →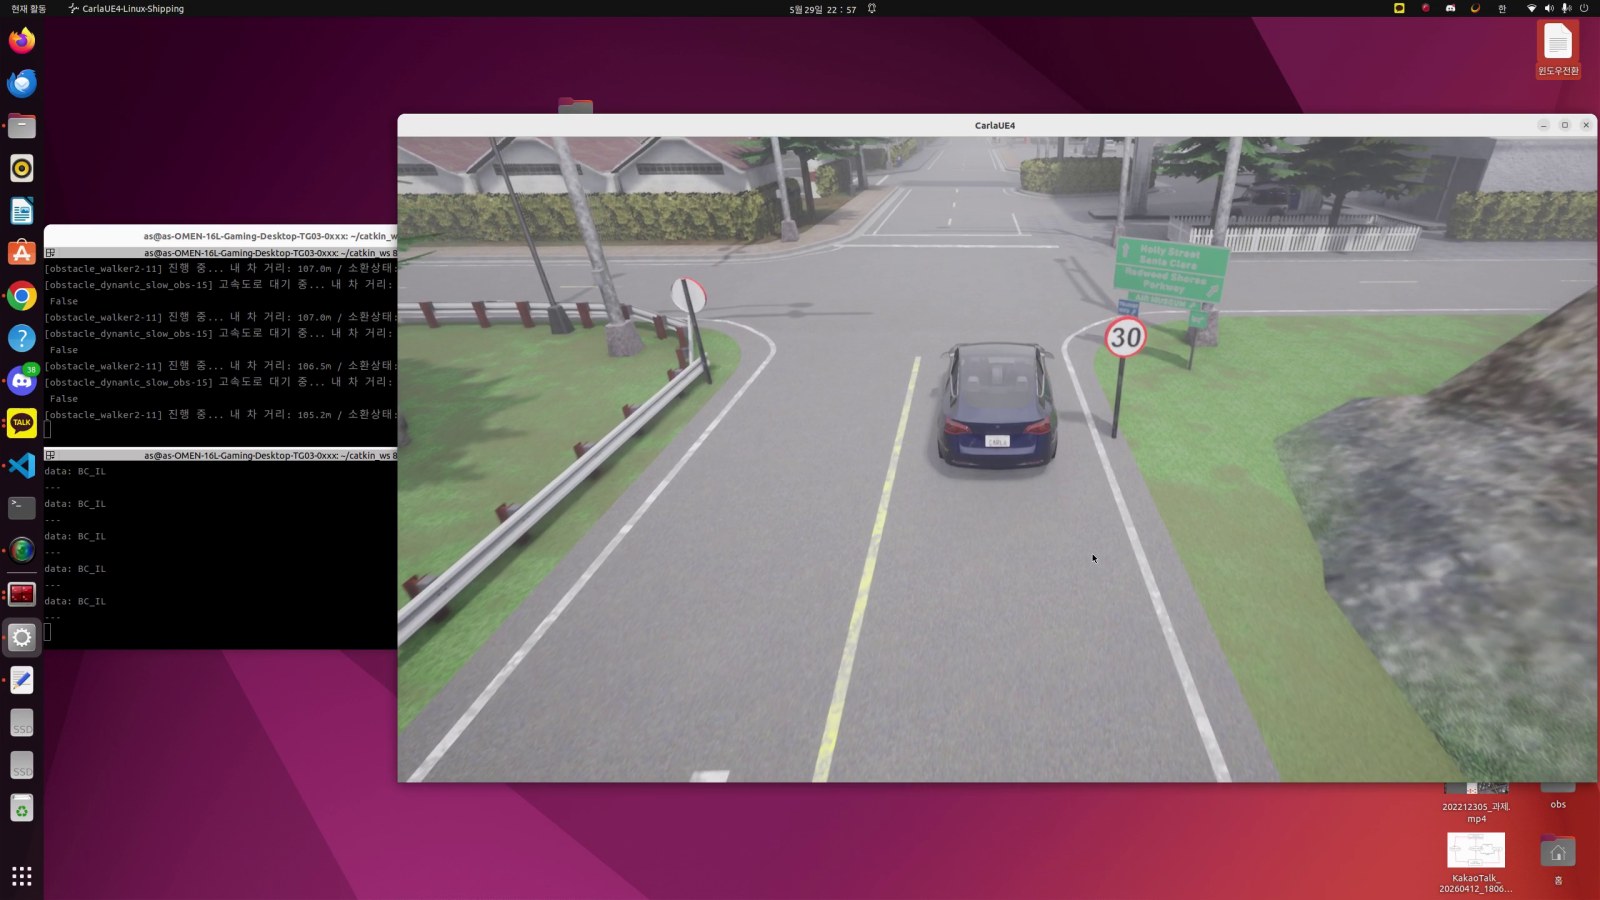
사람이 직접 주행해 수집한 데이터로 직선·곡선에서 장애물·보행자 회피까지 학습 범위를 확장하고 폐루프 주행에서 control frequency와 데이터 구성이 미치는 영향을 확인한 프로젝트다.
View Project →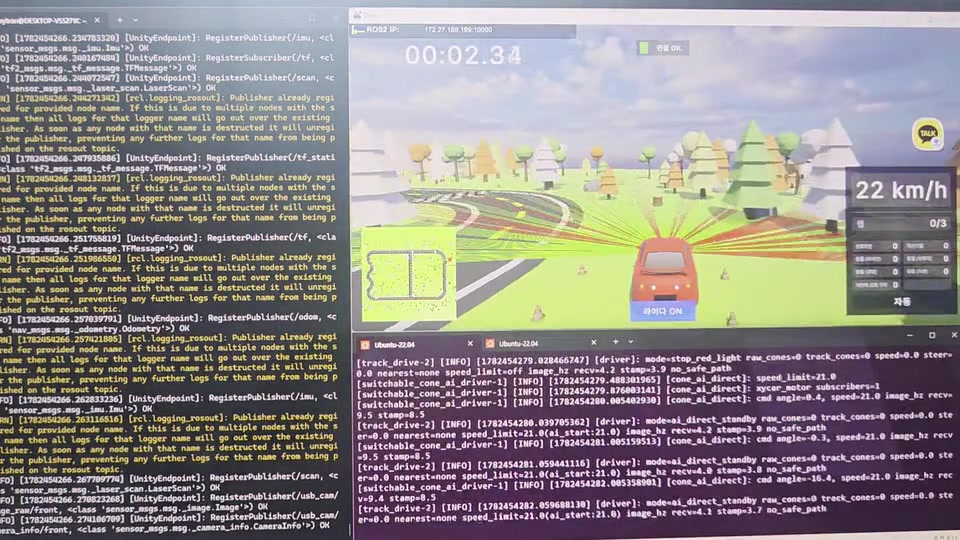
예선 Imitation Learning의 고속 oscillation을 개선하기 위해 Reinforcement Learning과 Gazebo 기반 Sim-to-Real을 시도하고 고속 주행에서 남은 물리적 차이를 분석한 연구 프로젝트다.
View Project →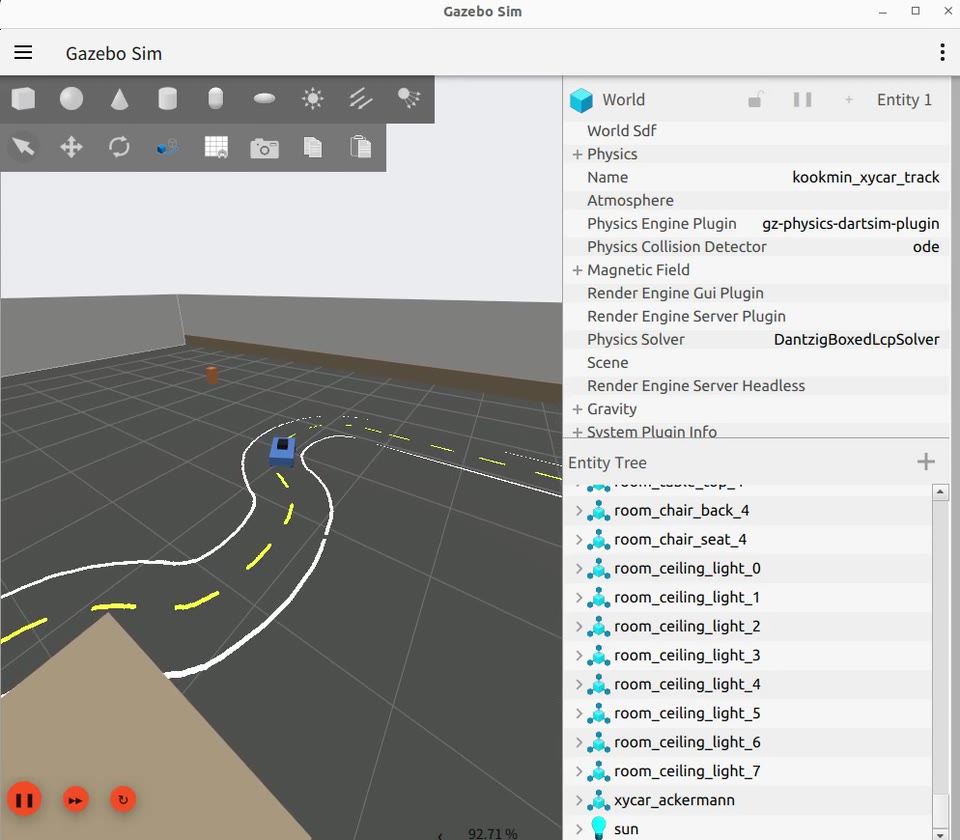
차량 전방 ego camera에 보이지 않는 사각지대 보행자를 infrastructure camera가 검출하고 위치를 추정한 뒤, 차량 기준의 상대 위치·거리 정보로 변환해 V2I로 전달하고 ego image와 함께 사용하는 V2I-assisted End-to-End driving 구조를 설계하고 있다.
View Project →Research Journey
센서·구동·제어를 실제 차량 시스템에 통합
경로 계획과 Rule-based 판단을 거쳐 학습 기반 주행과의 결합으로 확장
사람 주행 데이터 기반 Imitation Learning을 실제 폐루프 주행에 적용
Offline RL과 simulation–real gap을 경험하고 실제 차량 시스템으로 검증 범위를 확장
현재는 사각지대 문제를 V2I 정보로 보완하는 Cooperative E2E Driving을 연구
Academic Snapshot
Smart Vehicle Engineering
Contact